 Robotics
01 / MINI
Новая разработкаРасчет мини →
MiniLite
Меньше высота — не вдвое меньше цена. Другая компоновка, новые приводы и переобучение.
12,5–15 смцель; начать с 15 см
250–330 гоценка массы
13 DOFбез Linux-зрения
От настольного Microduck до полуметровой акробатической платформы. Исходники, механика, реальные приводы и экономика собственного производства.
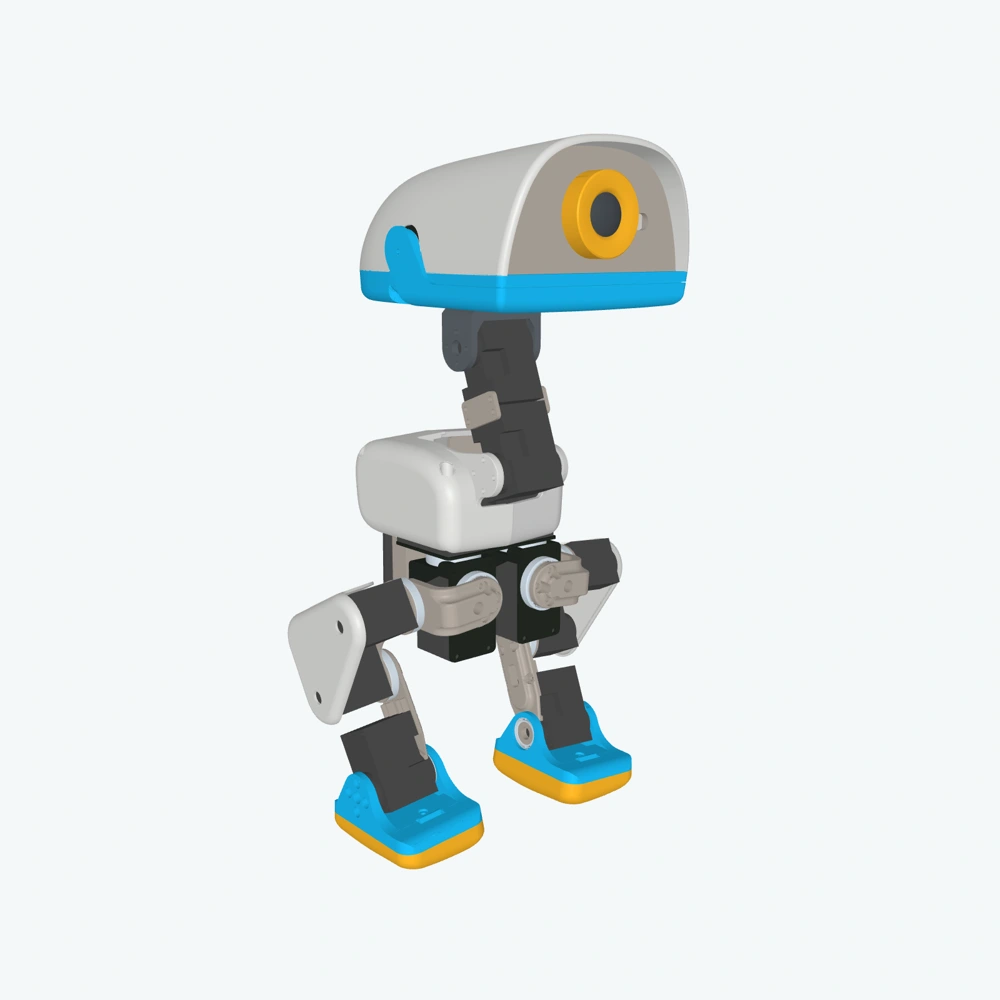
Исследование, не каталог готовых изделий. Изображение справа — точная геометрия опубликованного Microduck XL330, только с новой окраской. Производные версии показаны размерными схемами, не выдуманными сборками.
Размер меняет не только корпус. Число осей, силовая шея, тип привода и назначение определяют, какая утка получится на самом деле.
Меньше высота — не вдвое меньше цена. Другая компоновка, новые приводы и переобучение.
Здесь геометрия XL330, НЕ Feetech. Для HD1910 другие посадочные детали и отдельный BOM. Оригинал — от $399.
Легкая учебная платформа для спокойной ходьбы. Сохранена как отдельный компромисс.
Полные навыки Microduck как требование. Силовые ноги, четыре оси головы и новый класс питания.
Акробатическая версия не должна проиграть исходной утке набором навыков. Поэтому C047 и облегченная декоративная шея исключены из основного решения.
Кандидат под ТЗ, не подтвержденная готовая утка. Новая 3D-походка, физический кувырок, тепло и ресурс пока не доказаны. Расчетный запас не заменяет испытания.
Полный отчет AcroНе медленный демонстратор. Стартовый ориентир 0,2–0,3 м/с — требование для проверки, не измеренный результат.
Целевой навыкЛицом вниз и вверх, затем согласованные боковые позы. Контакты, низкий заряд и вся статистика отказов.
Нужны 3D + физические серииПолный оборот с опорой на верх головы — как у оригинала. Не воздушное сальто.
Силовая шея + блокировкиДотянуться клювом, взять легкий предмет, подняться. Все четыре оси головы сохранены.
Кинематика еще не замороженаSwizzle, поворот, переходы и остановка. Команда в коде — не скорость в метрах в секунду.
Отдельная контактная задачаНужен смешанный цикл, а не один удачный ролик. Часовая автономность исходного аппарата пока не повторена.
Паритет не подтвержден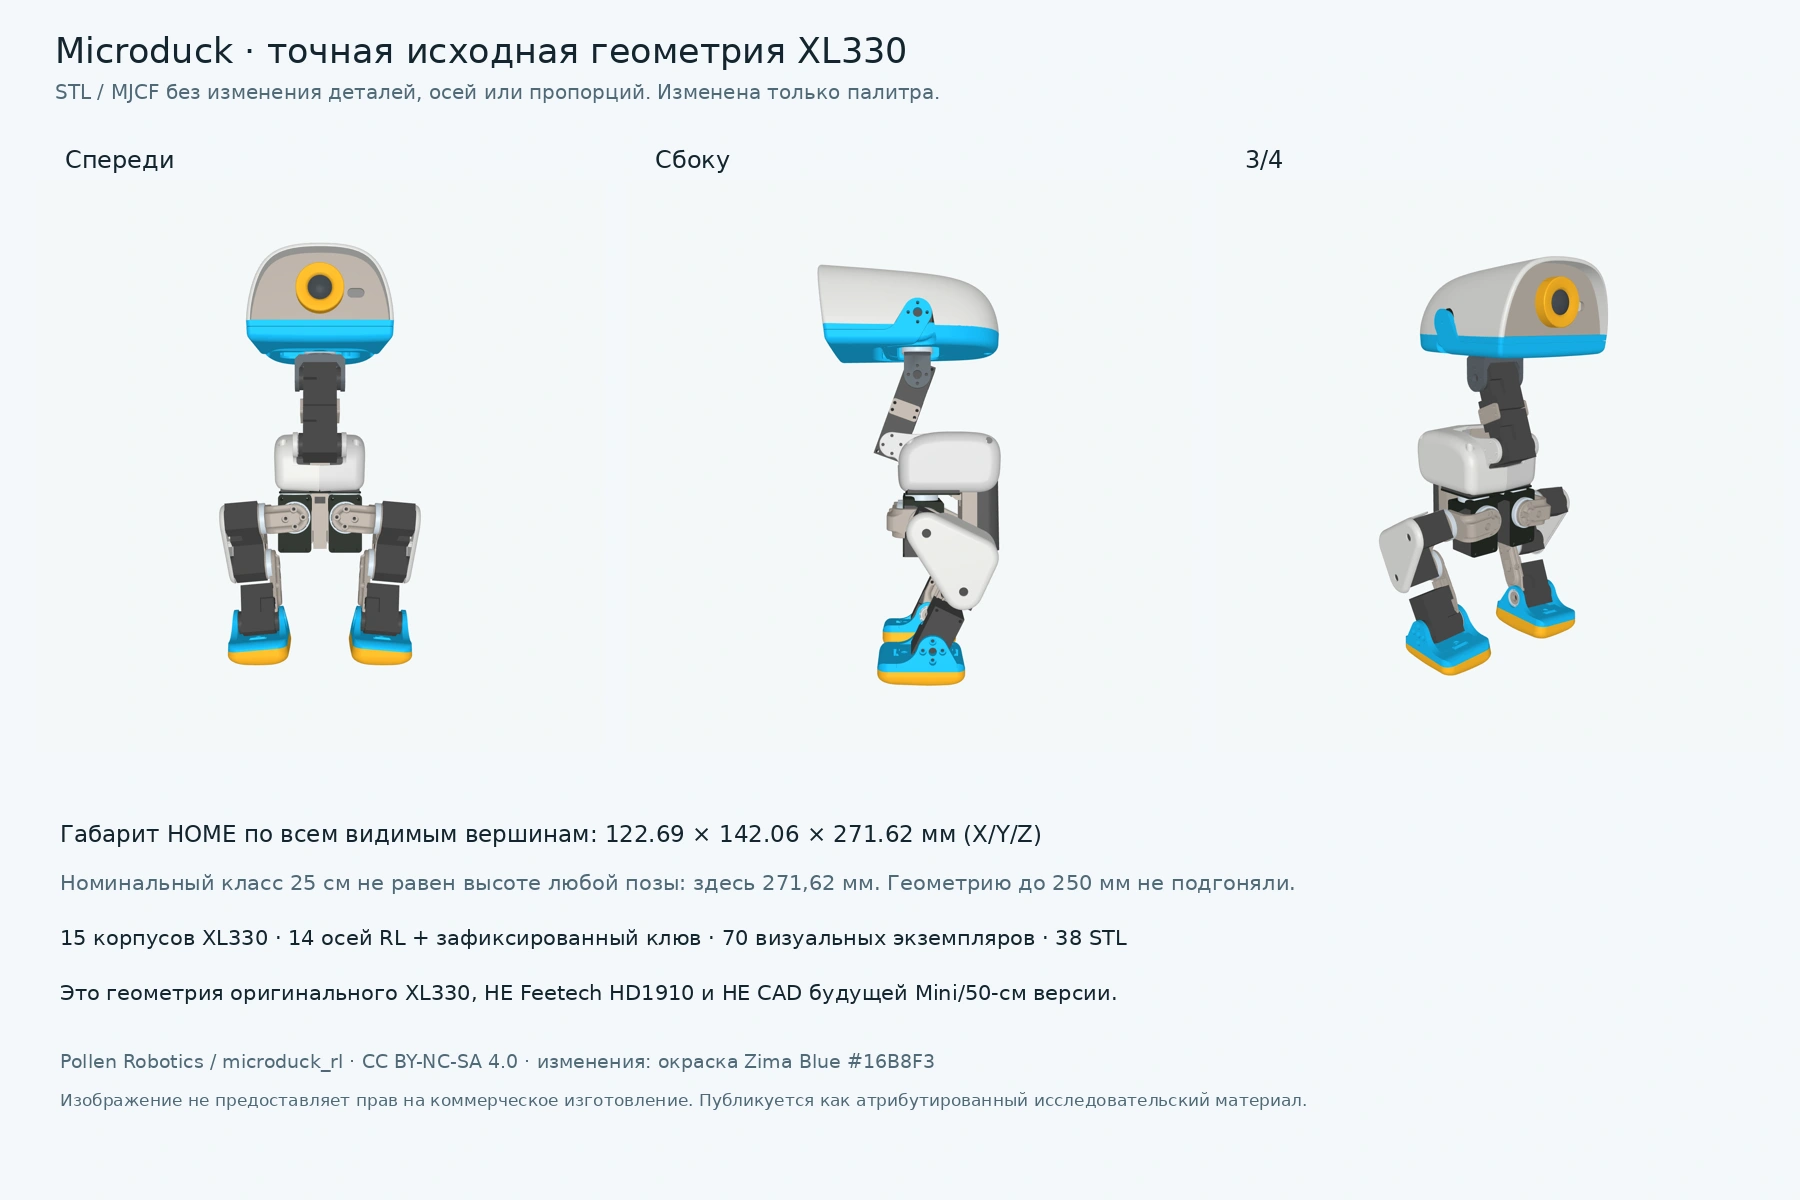
Отдельные спецификации XL330, Feetech, Mini, Research50 и Acro. Количество, цена за единицу, сумма строки, валюта, MOQ, прямые ссылки и статус каждой оценки.
Открыть все BOM →Материальная BOM не равна производственной себестоимости: доставка, импорт, труд, брак, гарантия и НИОКР показаны отдельно. Геометрия XL330 не используется как подтверждение посадок HD1910.
Не смешиваем детали, повторяемую себестоимость и НИОКР. Формулы сайта читают расчетные выгрузки, а не подставляют красивый ценник.
Продажи освобождены от НДС.¹ Покрытие ввоза не автоматическое. * Экспортный сценарий содержит оценочные цены RS02 / RS05 и не задает доказанный потолок затрат.
Повторяемая производственная себестоимость, без НИОКР
Основной проект под акробатическое ТЗ. RMB-каталог — не экспортное КП. Навыки и ресурс еще не подтверждены.
В COGS: товары, изготовление, доставка, платеж, оформление, сборка и контроль, производственные накладные, выход годного и гарантийный резерв. Не включены неизвестные IP-платежи, финансирование и все корпоративные SG&A.
Методика и ограничения расчета →| Версия / партия | COGS · покрытие ввоза | Без покрытия | НИОКР отдельно |
|---|---|---|---|
| Acro · 100 RMB-каталог / экспортный сценарий | 249 / 315 тыс. ₽ | 299 / 384 тыс. ₽ | 24 млн ₽ |
| Acro · 1000 RMB-каталог / экспортный сценарий | 226 / 290 тыс. ₽ | 274 / 356 тыс. ₽ | 24 млн ₽ |
| Research50 · 100 / 1000 НЕ Acro | 73,5 / 64,1 тыс. ₽ | 87,0 / 76,6 тыс. ₽ | 8 млн ₽ |
| MiniLite · 100 / 1000 MCU, без Linux-зрения | 30,7 / 24,7 тыс. ₽ | 37,0 / 30,1 тыс. ₽ | 6 млн ₽ |
Это предпроектные оценки, не оферты. Два сценария Acro не образуют доказанную нижнюю и верхнюю границу. Для 25 см прежняя модель 42,1 / 36,0 тыс. ₽ содержит неподтвержденную скидку на HD1910 до 96 CNY при 100 шт.: ее нельзя выдавать за цену, найденную у поставщика.
¹ Освобождение с продаж принято по вводной владельца. Импортное покрытие согласуется отдельно. Местные закупки — по цене к оплате, не автоматически «минус НДС».
Acro: 6000 ч × 2500 ₽ + 5 млн внешних работ + 20% резерва = 24 млн ₽. На первой сотне это еще 240 тыс. ₽ на аппарат.
Основная модель не приписывает приводам неизвестную цену «от 1000». Оптимизация сборки и остальной BOM — отдельные проверяемые допущения.
Увеличение 25 → 50 см при геометрическом подобии дает массу ×8 и статический момент ×16. В Acro цена определяется уже не пластиком, а силовыми суставами, шеей, теплом и ударами.
Открыть инженерный отчет ↗На основных суставах рассматривается 20 Н·м при 10 рад/с. Паспортный stall или сила «30 кг» на серве не означают такую рабочую точку.
При 7,7 кг, реакции 2Mg и плече 128 мм шейная ось получает около 19,4 Н·м. Случай 3Mg на том же плече предварительный допуск не проходит.
Номиналы приводов получены с заданным теплоотводом. Денежный резерв на вентилятор не доказывает непрерывную работу внутри утки.
12S1800 ≈ 80 Wh. При 160 Вт — около 24 минут по энергии; при 250 Вт — 15 минут. Потребление и тепловая длительность еще не измерены.
Двигатель, редуктор, энкодер и контроллер сравниваются как полный привод. Дешевый мотор без них — не замена суставу.
15 приводов + URT2 у производителя. Или $17 за отдельный привод при 300+ у торговца.
$6,91 при 3–99, $5,38 при 100–499. Реальный manufacturer listing для малого привода 2,3 kg·cm.
| Acro / роль | Каталожная цена CNY | Важное ограничение |
|---|---|---|
| 8 × RS02 · ноги pitch / roll | ¥699 / шт. | Разные ревизии: 405–418 г, 6–7 Н·м и разные радиаторы. Не смешивать лучшие поля |
| 3 × RS00 old · шея / head-roll | ¥598 / шт. | 5 Н·м вращение, 3,6 статический reference, 14 peak; длительность пика ограничена |
| 3 × RS05 · yaw | ¥499 / шт. | 191 / 243 г в разных документах; нужна единая спецификация |
¥8883 — только каталожная корзина 14 силовых приводов Acro, до клюва, передач и всего остального. Это не экспортное КП. Предположение HD1910 по 50–75 CNY для ног не подтверждено найденными предложениями.
Microduck Pollen Robotics / Hugging Face — исходная точка исследования. Рендер 25 см использует официальную исследовательскую геометрию Pollen / XL330; изменена только окраска. Это не изображение серийной поставки с новой электроникой и не Feetech-сборка.
Собранный робот, батарея, USB-C кабель и геймпад. Цена до налогов и доставки. Новые предзаказы ожидают отправлять после апреля 2027, не гарантированная дата прибытия.
РФ не входит в перечень направлений запуска. Наличие кнопки покупки не подтверждает законную B2B-поставку российскому ООО.
Официальный магазин Pollen ↗Runtime и большая часть кода — Apache-2.0. Официальные STL и производный китайский CAD — CC BY-NC-SA 4.0. Масштабирование или восстановление SolidWorks не отменяют NC.
Для выпуска нужны достаточные права либо собственная конструкция с проверяемым происхождением. Готовые китайские образы могут содержать отдельные некоммерческие политики.
Официальная лицензия моделей ↗Сильная сторона «Сверх» — электроника, embedded, собственная механика и физическая проверка ИИ. Но опыт дронов не превращает неизвестный редуктор в испытанный сустав.
Acro: НИОКР 20–35 млн ₽ · базово 24 млнЕдиная модель с реальными модулями, CoM, инерциями, проводами и силовым путем головы. 7,7 кг — allocation, не взвешенный прототип.
Измерить τ–ω, низкий SOC, тепло, регенерацию, удар и блокировки. Ориентир этапа 2–4 млн ₽ входит в общий NRE.
Новые политики, контактные траектории, эталонный Microduck и статистика всех попыток. Старые ONNX не считаются автоматически переносимыми.
Фактические часы, выход годного, ресурс, запчасти, сертификация и подтвержденные предложения поставщиков. Без скрытого обещания скидок.
Публикуются выбранные отчеты и модели. Закрытые материалы соседних проектов, первичная бухгалтерия и служебные каталоги не выложены.
Архитектура, масса, голова, динамика, питание, экономика и непройденные условия допуска.
Открыть отчет ↗XLSX / ФОРМУЛЫ8 сценариев: партия, каталог / экспорт, импортные платежи, НИОКР и масса.
Скачать модель ↓PDF / ЗАКУПКИПроверенные модели, MOQ, оптовые ступени и технический отсев замен.
Открыть исследование ↗XLSX / ПРАЙСЫ14 предложений, 39 корзин и закупка целых комплектов с остатками.
Скачать таблицу ↓PDF / ИСТОРИЧЕСКИЙЛегкий медленный вариант. Его цена и функции не относятся к Acro.
Сравнить компромисс ↗PNG / ГЕОМЕТРИЯИсходный XL330: три вида и размеры. Мини/50 см: размерные ориентиры с реальными приводами, не готовые CAD.
Скачать иллюстрации ↓Дополнительно: модель Research50 · историческая модель 12,5 / 25 см · корзины CSV. Историческая модель содержит неподтвержденные закупочные скидки — см. методику.