 Microduck
Геометрия.
Не фантазия.
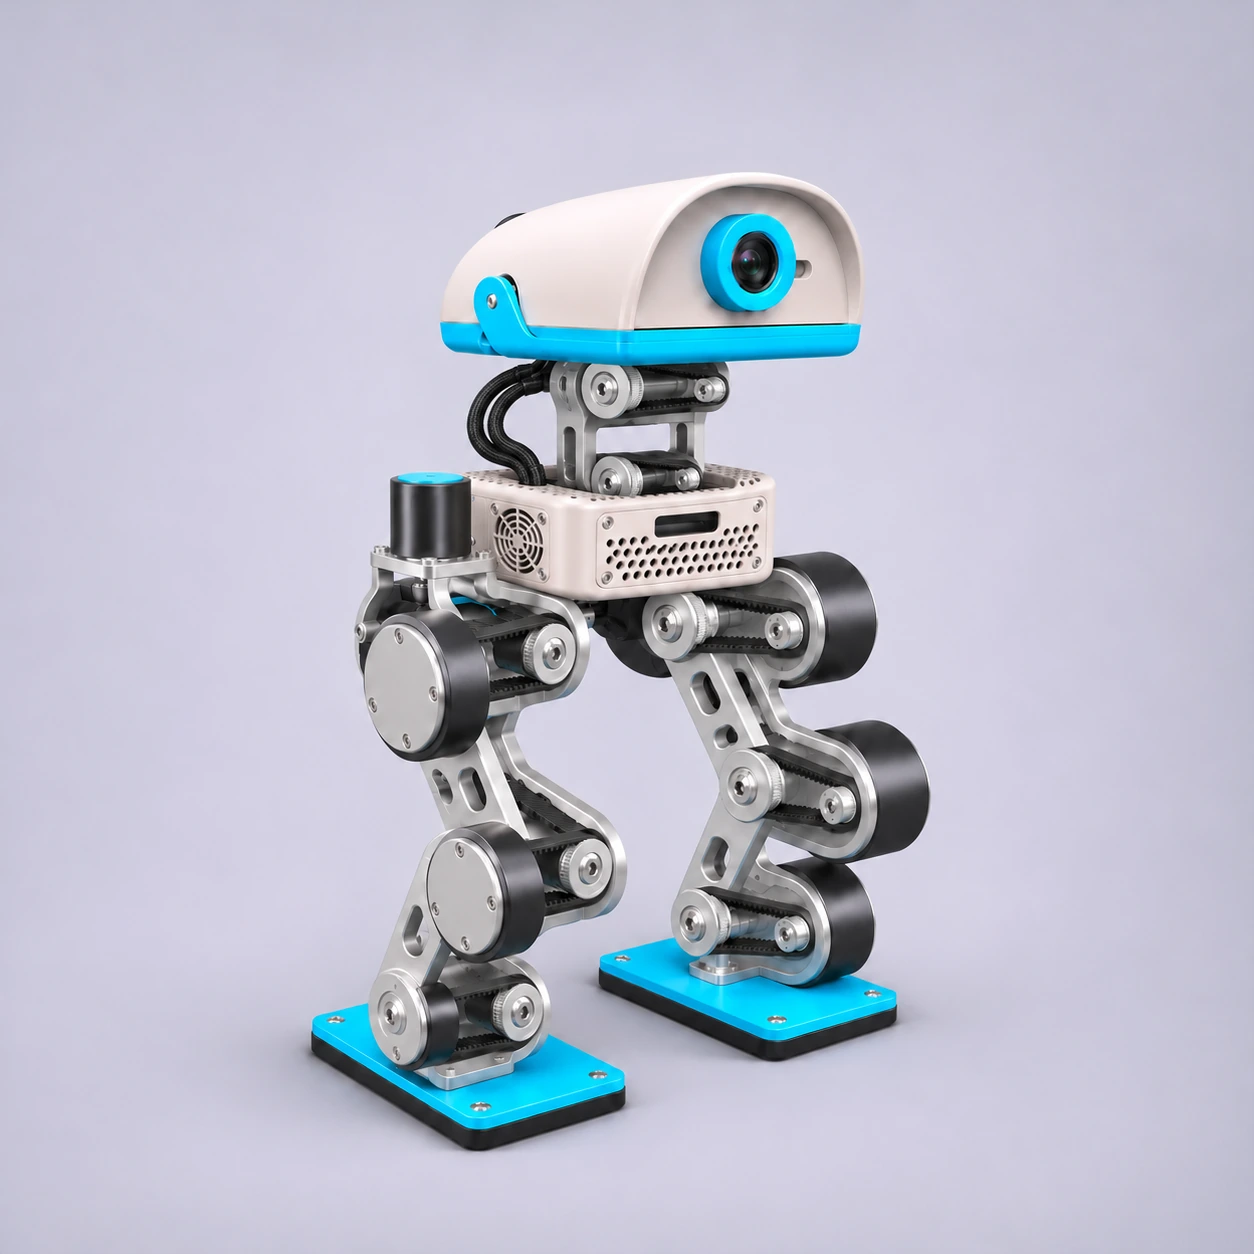
Первоначальные свободные стилизации сняты. В новой редакции — красивые студийные иллюстрации по CAD-референсам, с последовательными инженерными исправлениями. Точные исходные виды и размерные листы не подменяются иллюстрацией, а служат ее проверяемым основанием.
Красивые виды, проверенные по референсам
Оригинал: одна основная генерация по точному CAD и сборочному виду. Mini: две итерации — крепления, защита PCB и сервисная крышка. Research50: две — последовательные pitch-оси шеи и опоры. Acro: четыре — силовые вилки, отдельные шкивы вместо ремня вокруг корпуса, неравные диаметры шкивов, две последовательные pitch-оси без блокирующей стойки.
Что совпадает: семейство исходной однокамерной головы, общая компоновка, класс приводов, количество уровней суставов, характер передач и стоп. Что не сертифицировано изображением: точное число зубьев/отверстий, скрытые крепления, миллиметровые допуски, прогибы, полный диапазон движения и изготовляемость. Красивое изображение не объявлено побитовой копией CAD.
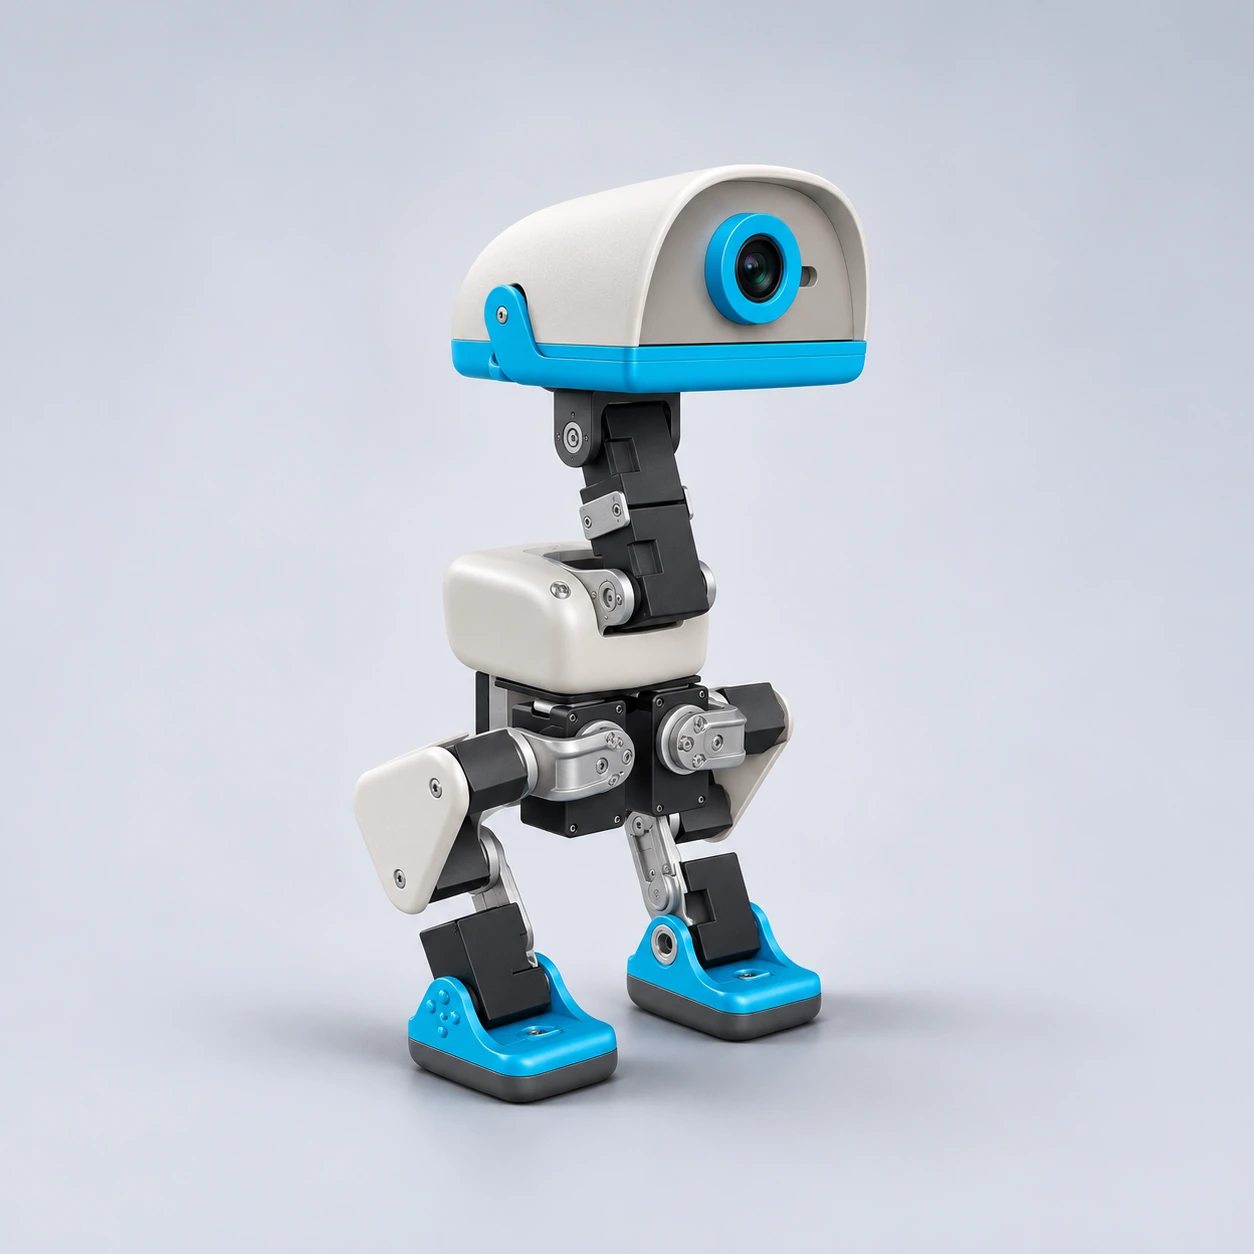
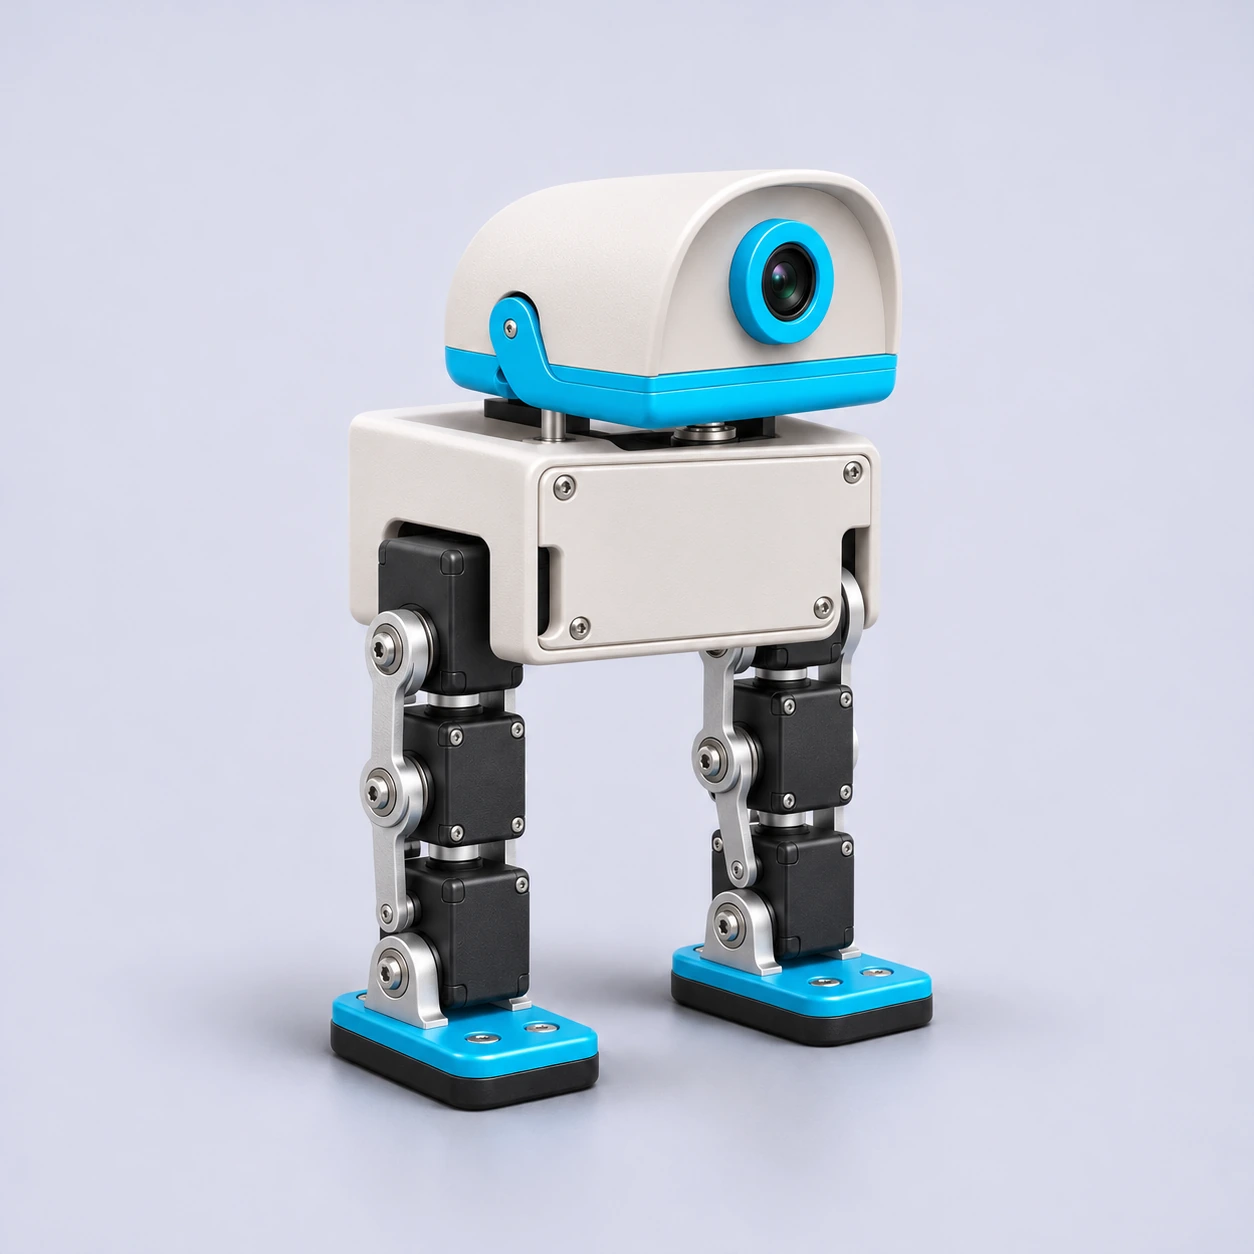
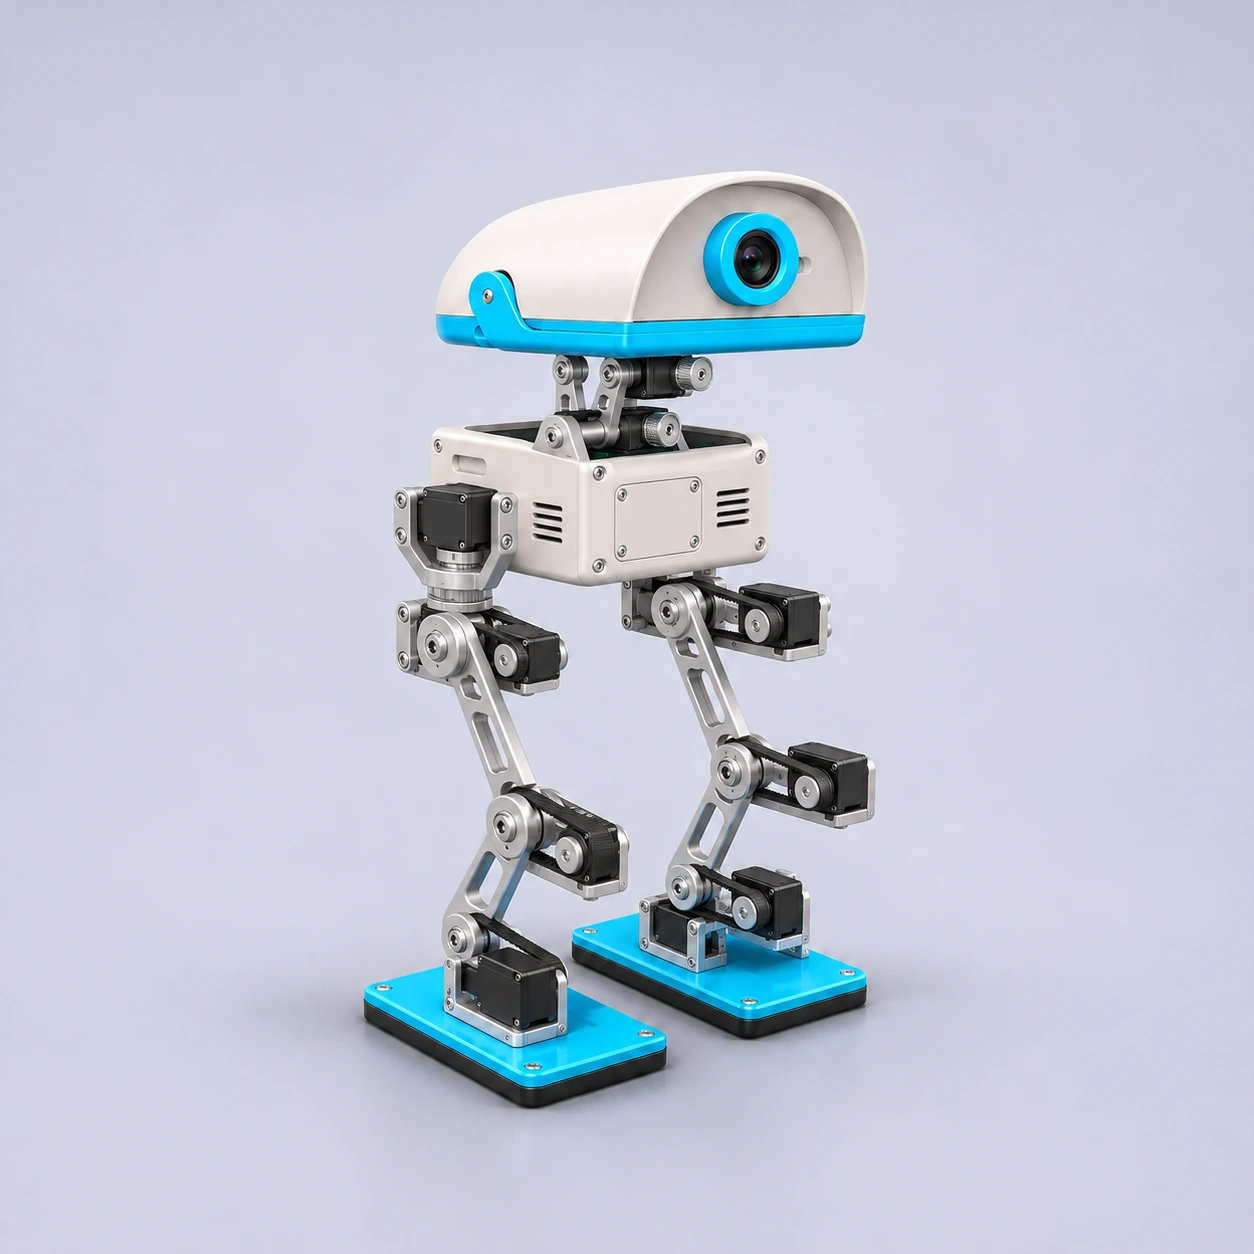
Журнал инженерных итераций · Параметры и проверка моторных габаритов · Все изображения.
Компоновочные модели, использованные в промптах
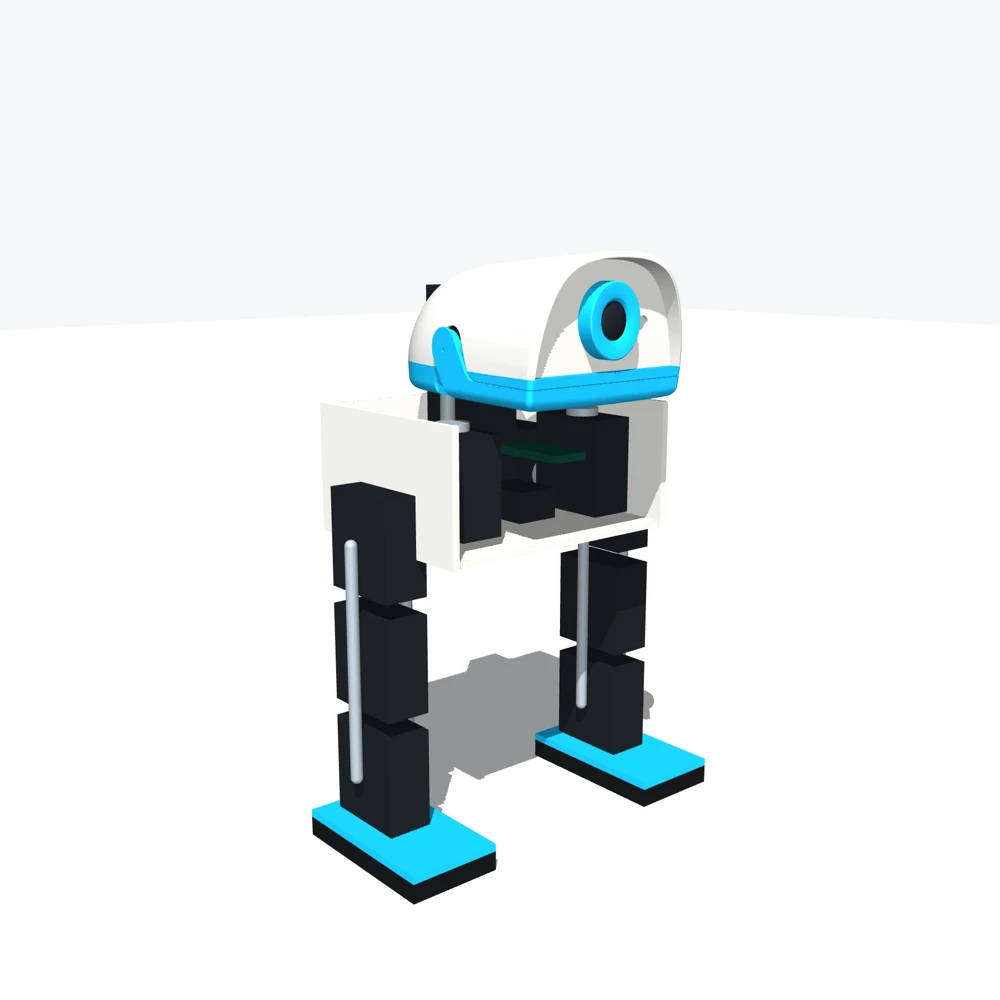
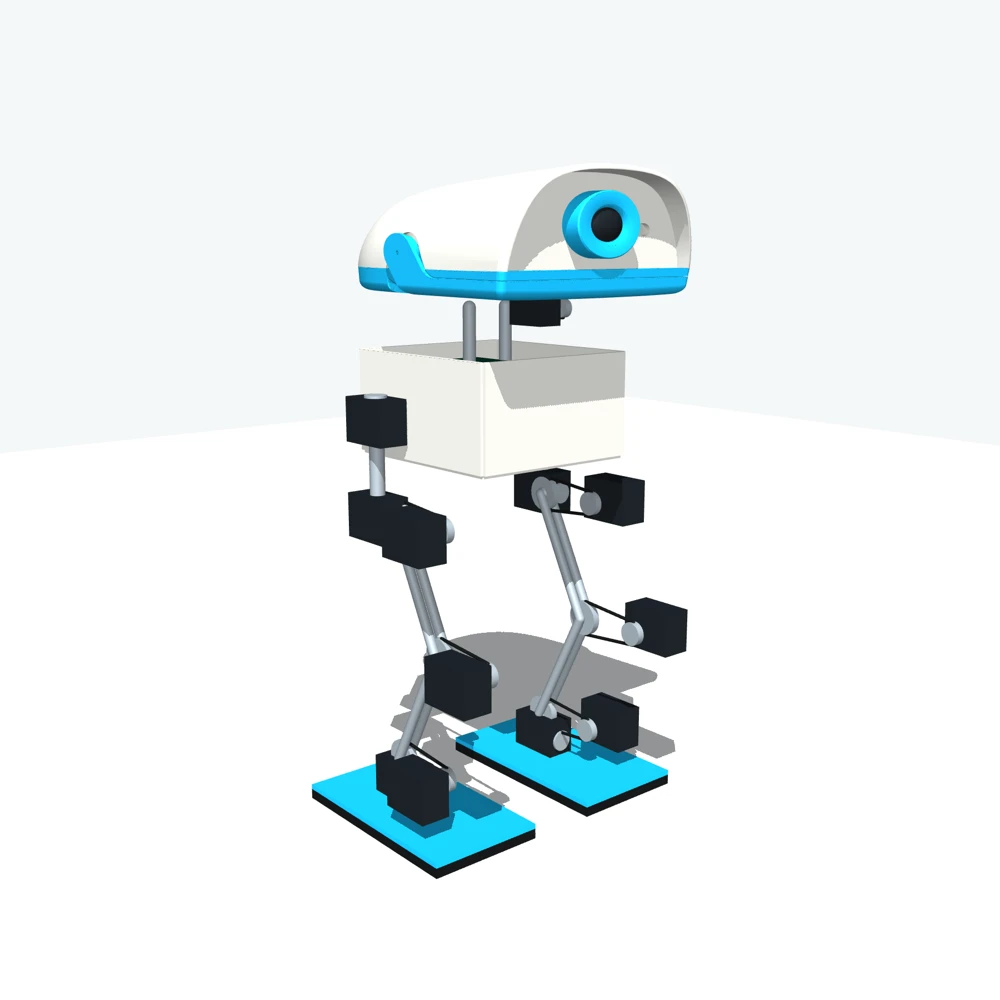
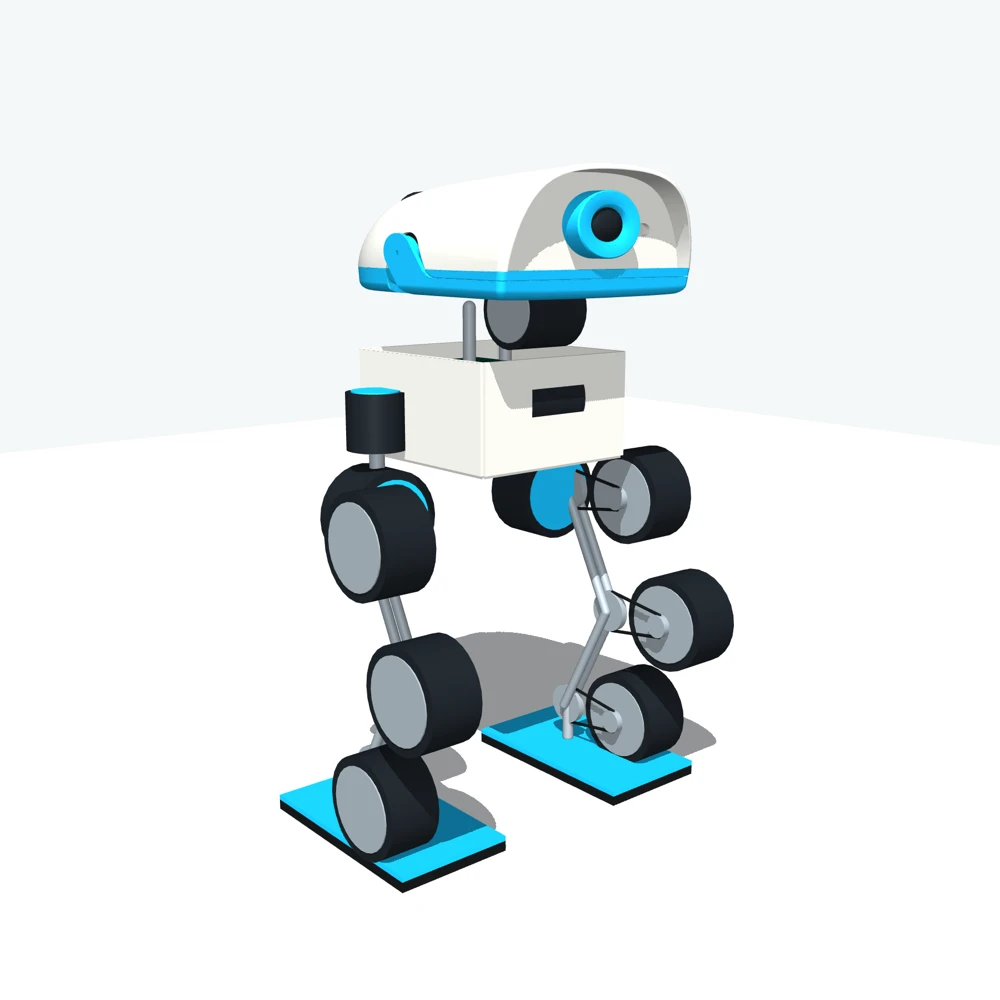
Число корпусов соответствует BOM:13 /15 /15. В статической позе проверены AABB всех пар моторных envelopes: пересечений нет. Полные коллизии оболочек, шкивов, креплений и проводки, кинематические проходы и силовой расчет этими проверками не закрыты. Положение реальных выходных валов и монтажные STEP необходимо уточнять. Объемы батареи/плат — резерв компоновки, не подтвержденные товарные SKU.
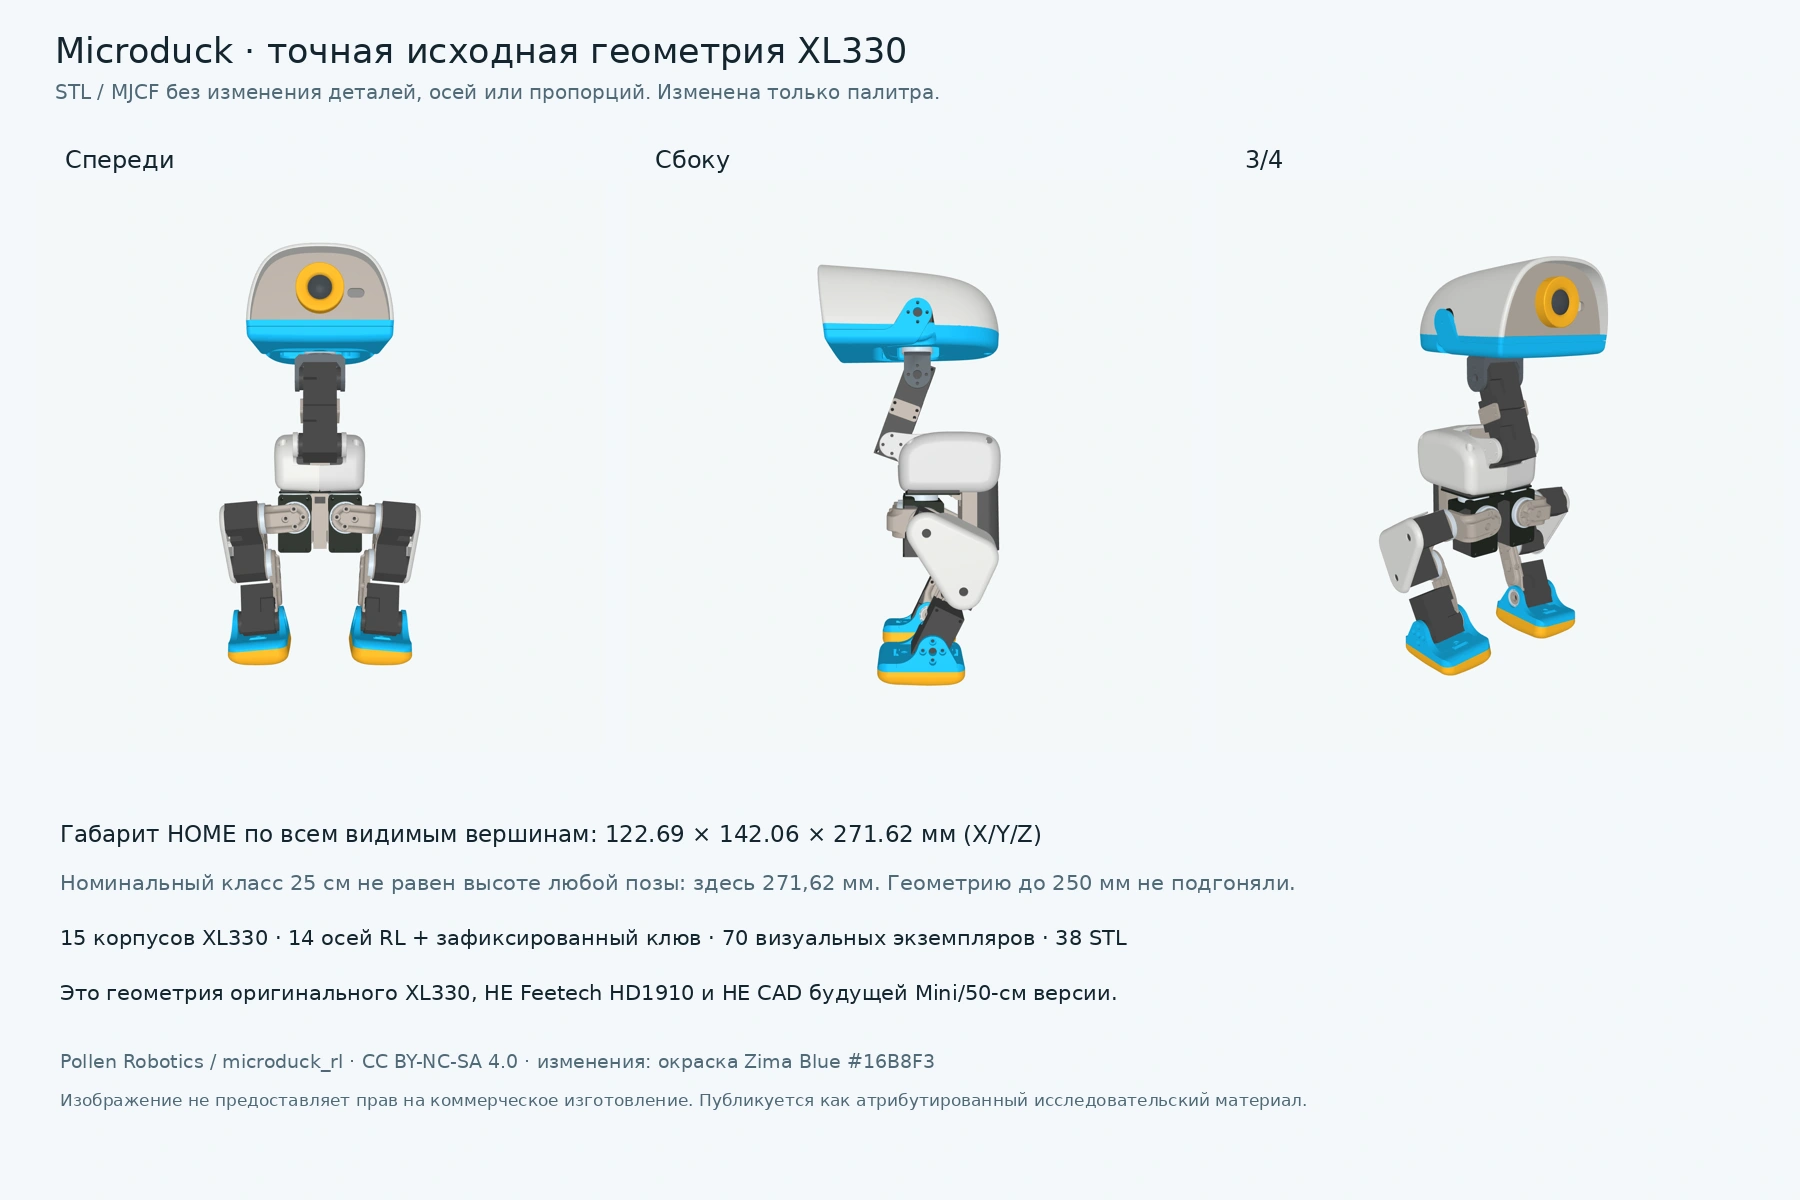
25 см: оригинальная форма Microduck
Источник: официальный STL / MJCF Pollen Robotics. Поза HOME_FRAME / STAND2, без изменения вершин, положений деталей, суставов и пропорций. Изменены только материалы клюва/нижней оболочки головы/стоп на #16B8F3.
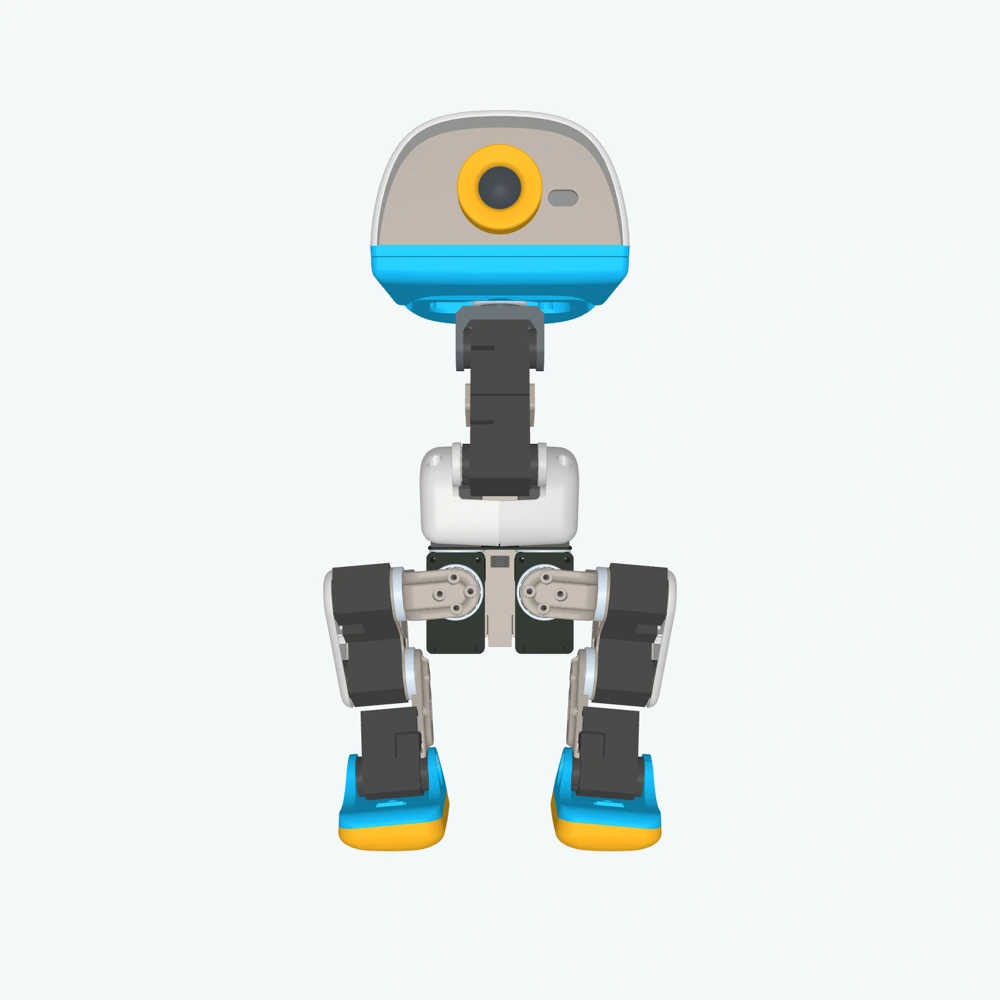
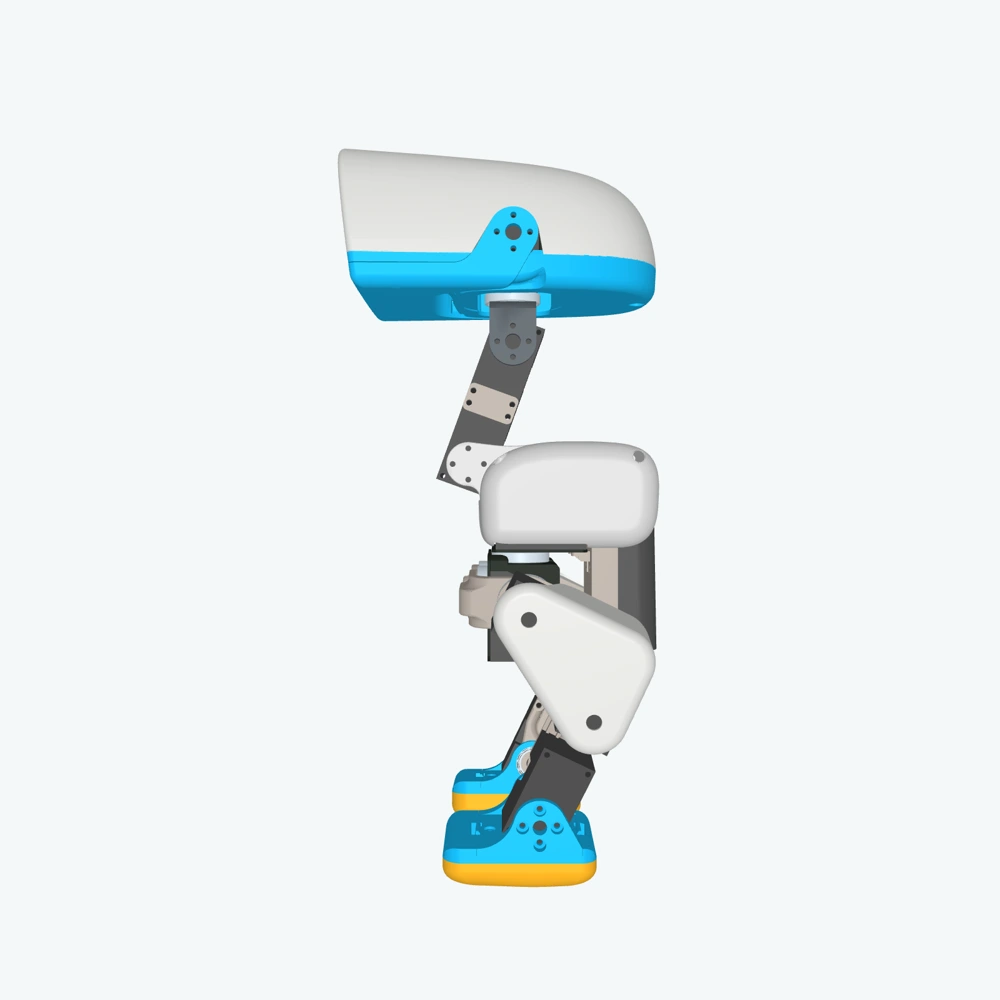
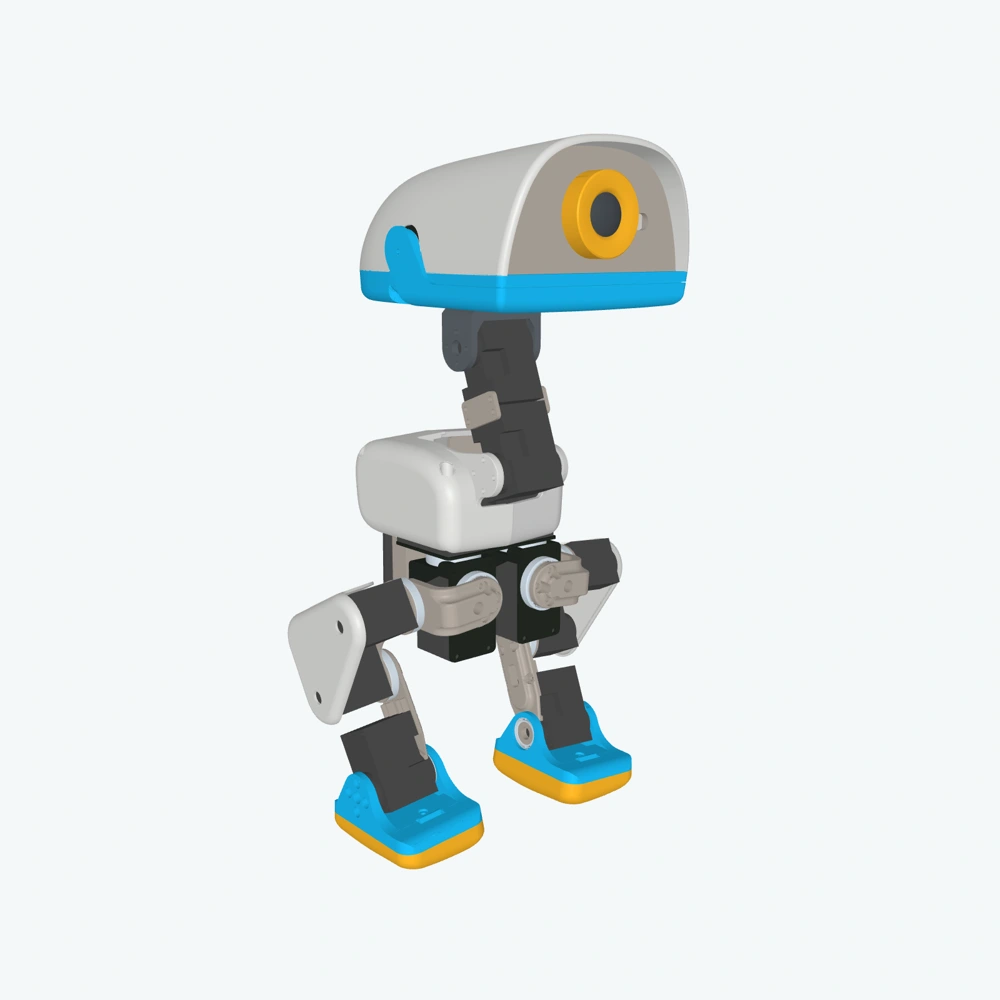
Класс «25 см» — номинал продукта. Текущая HOME-поза модели дает 271,62 мм высоты: геометрию не сжимали искусственно до 250 мм. Политика имеет14осей; пятнадцатый корпус сервопривода клюва присутствует, но движение клюва в этом MJCF не моделируется.
Это не Feetech: реконструкция HD1910 использует другие посадочные детали. Ее цену нельзя привязывать к этому рендеру как к уже совпадающей сборке. Отдельный исходный Feetech BOM; XL330: материальная реконструкция, не factory BOM.
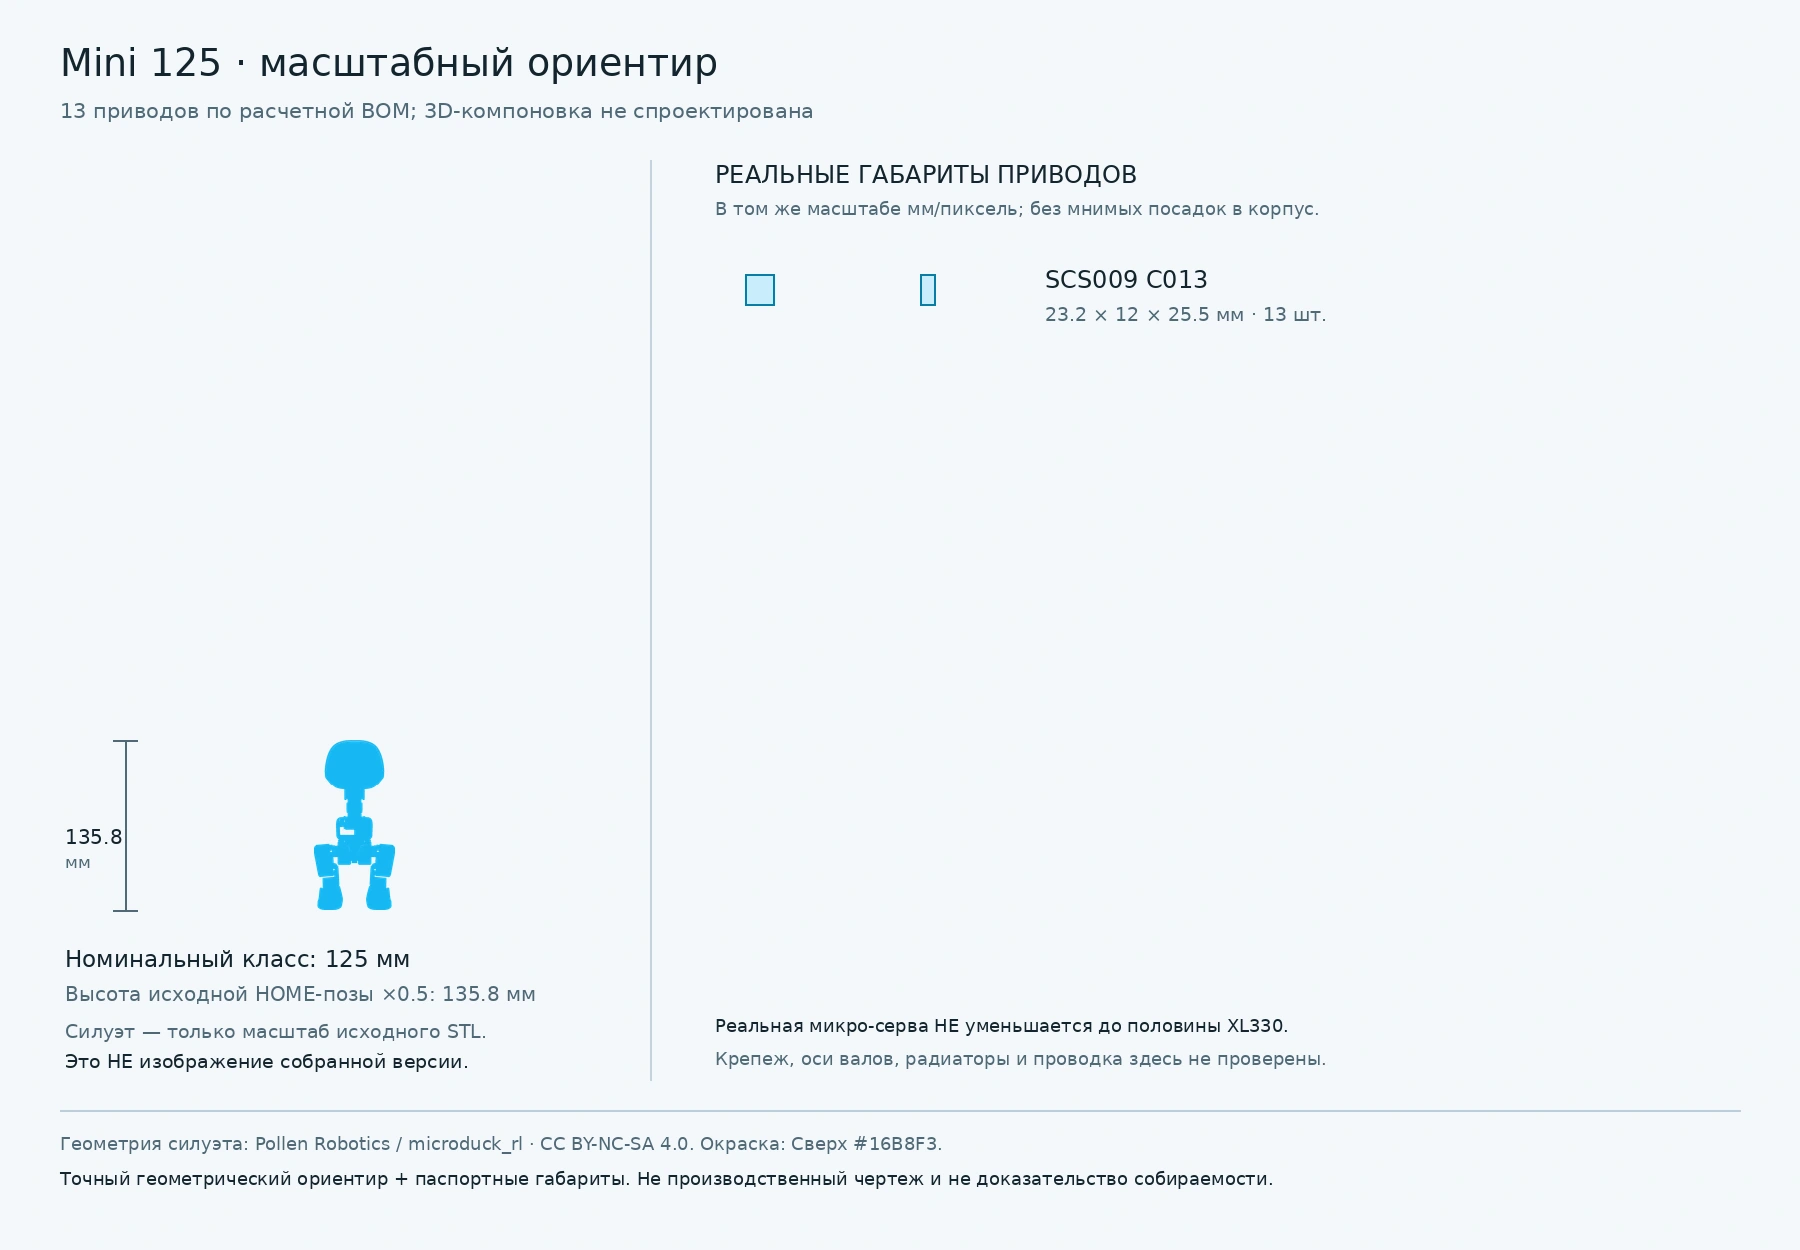
Мини: та же форма, но не уменьшенные сервы
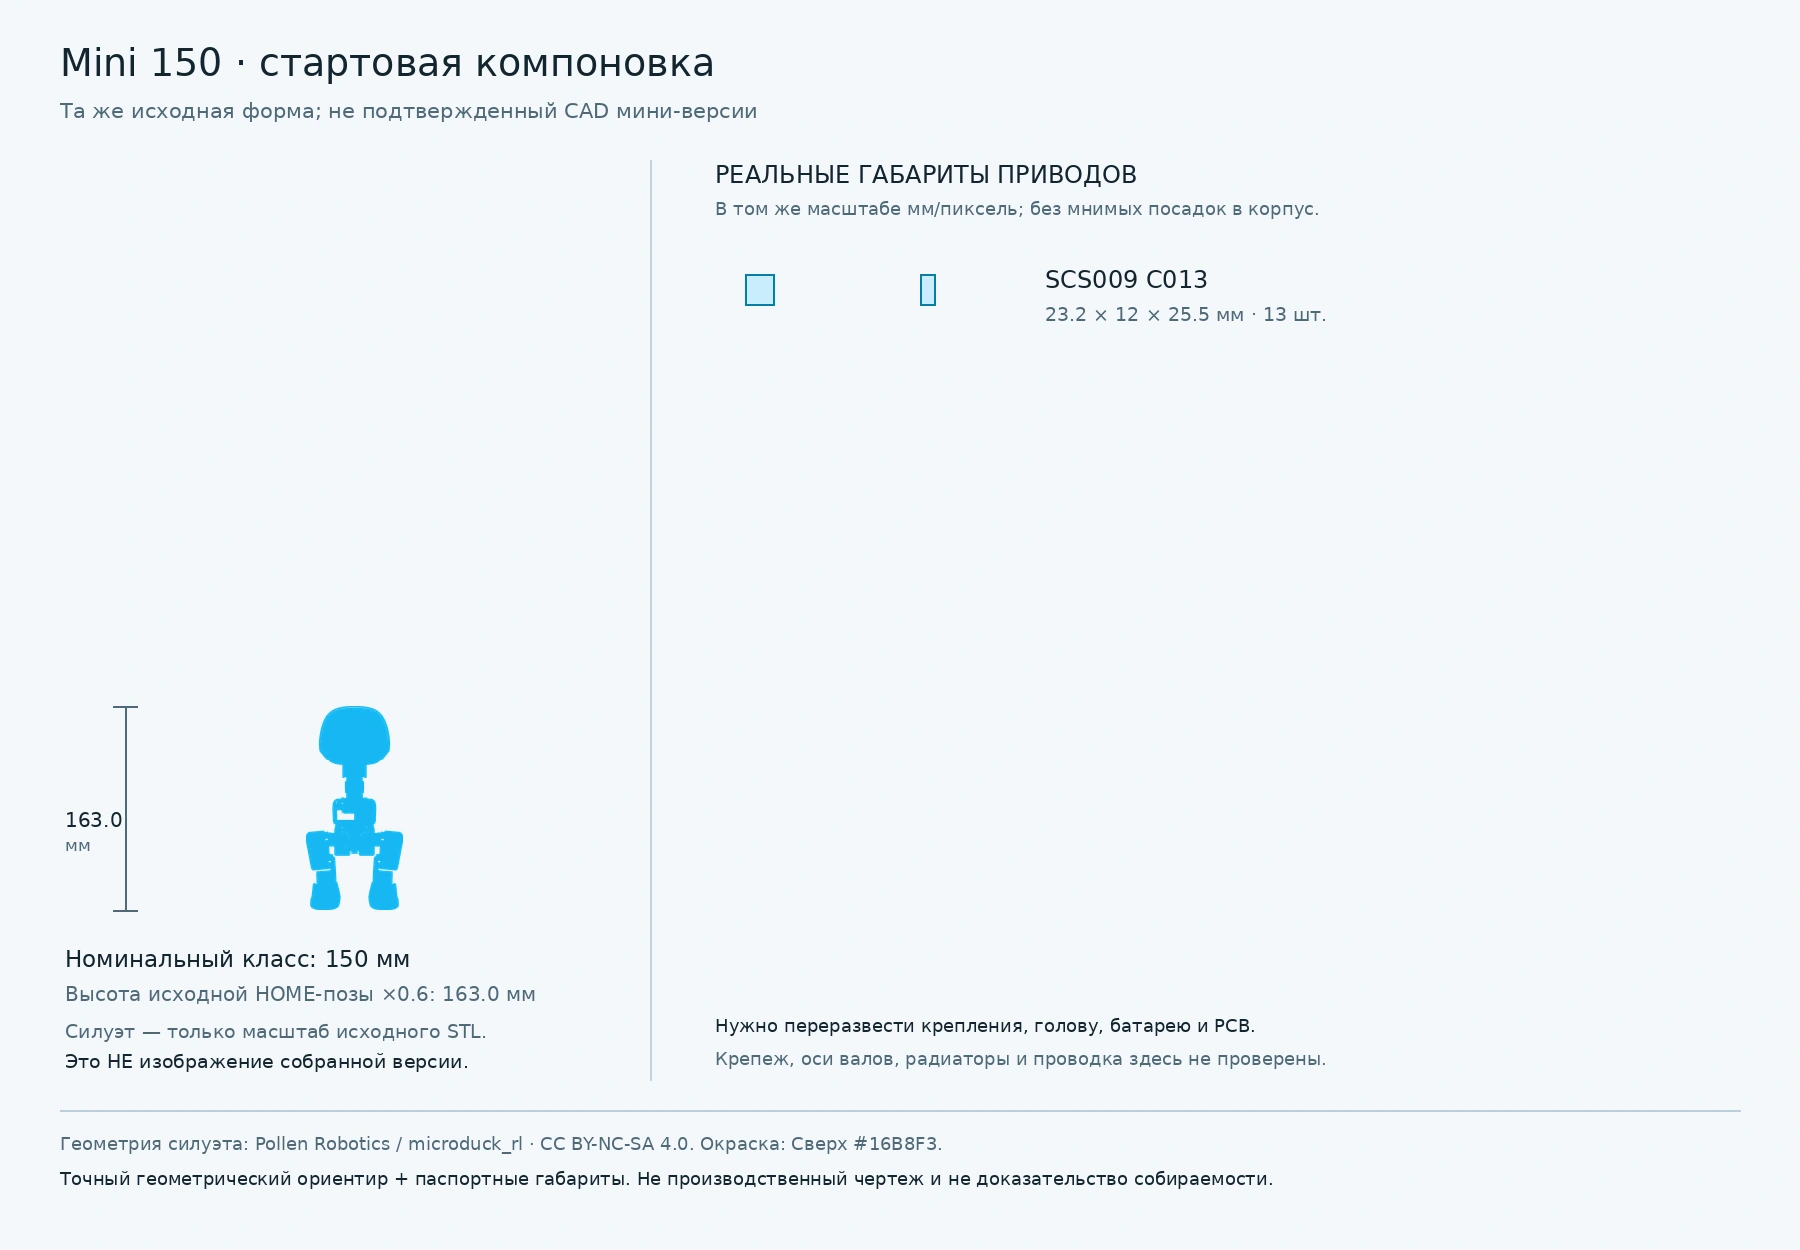
Сохраняется источник формы — реальный Microduck. Голубой силуэт получен из его ортографического вида, масштабированного0,5или0,6. Справа отдельно показаны фактические габариты выбранной SCS009 C013 23,2 × 12 × 25,5 мм, а не половина корпуса XL330.
При ×0,5 HOME-высота135,81мм, при ×0,6 —162,97мм. Это не доказательство достижения125/150мм. Для новой Mini150 создан параметрический пакет 13 приводов с разнесенными hip-yaw/roll и двумя вложенными pitch-осями шеи; проверены 78 пар моторных AABB в статической позе. Проверка оболочек, реальных валов, движения, батареи и PCB остается отдельной. Иллюстрация выше опирается на эту новую компоновку, а не на простое масштабирование. BOM мини.
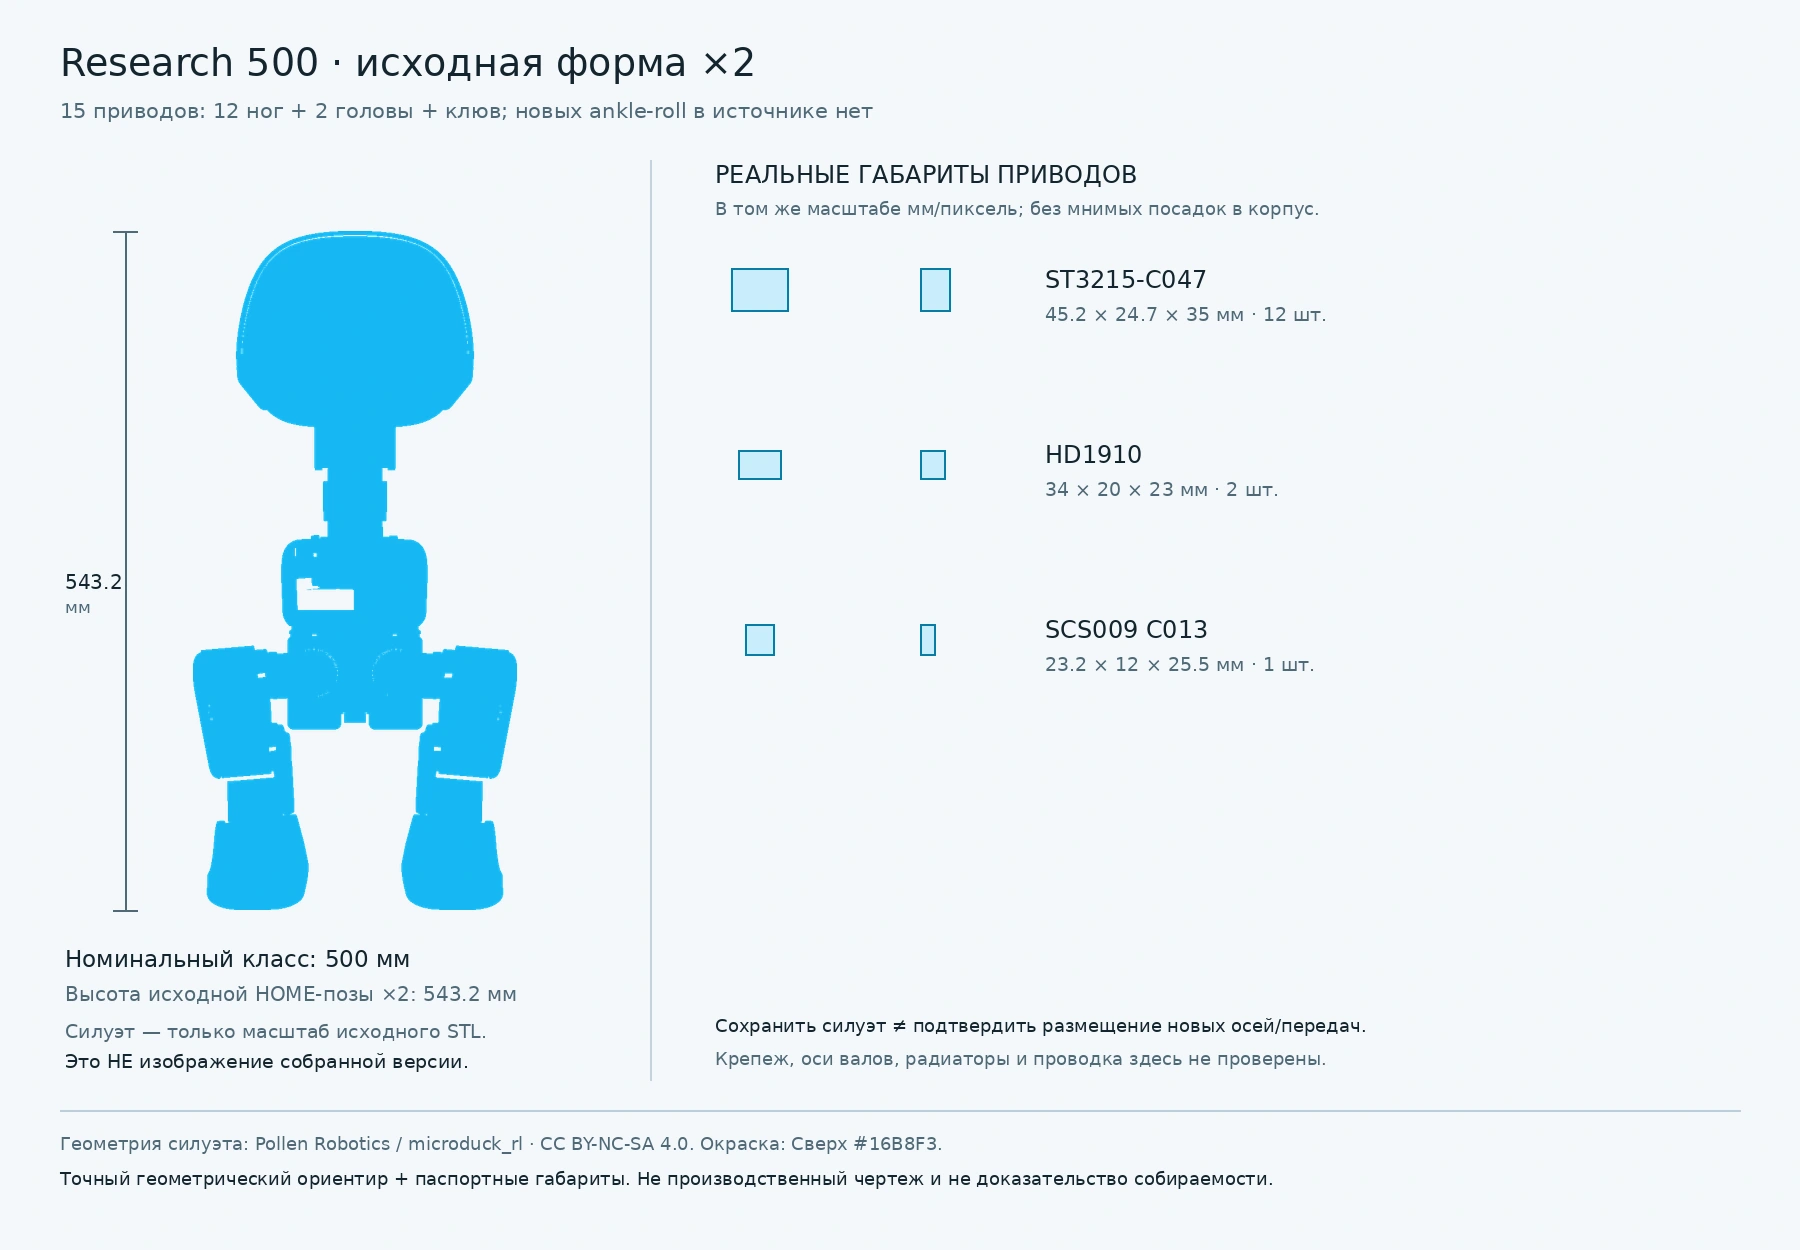
50 см Research: не растянуть ноги, а переразвести механику
Исходный силуэт×2 дает HOME-высоту543,23мм. Сохранить пропорции возможно только после реальной компоновки; прежний рендер с чрезмерно длинными тонкими ногами снят. C047, HD1910 и SCS009 показаны рядом в том же масштабе, не вставлены в воображаемые посадки.
У исходника 10 осей ног, у Standard15 — 12. В новом параметрическом референсе добавлены ankle-roll, разнесены моторы и выходные pitch-оси, показаны внешние передачи. Нейтральные моторные envelopes не пересекаются; кинематика ankle-roll, крепления и полный ход еще не квалифицированы. Масштабный лист ниже сохранен как исходное сравнение, а не модель новой сборки. BOM Research50.
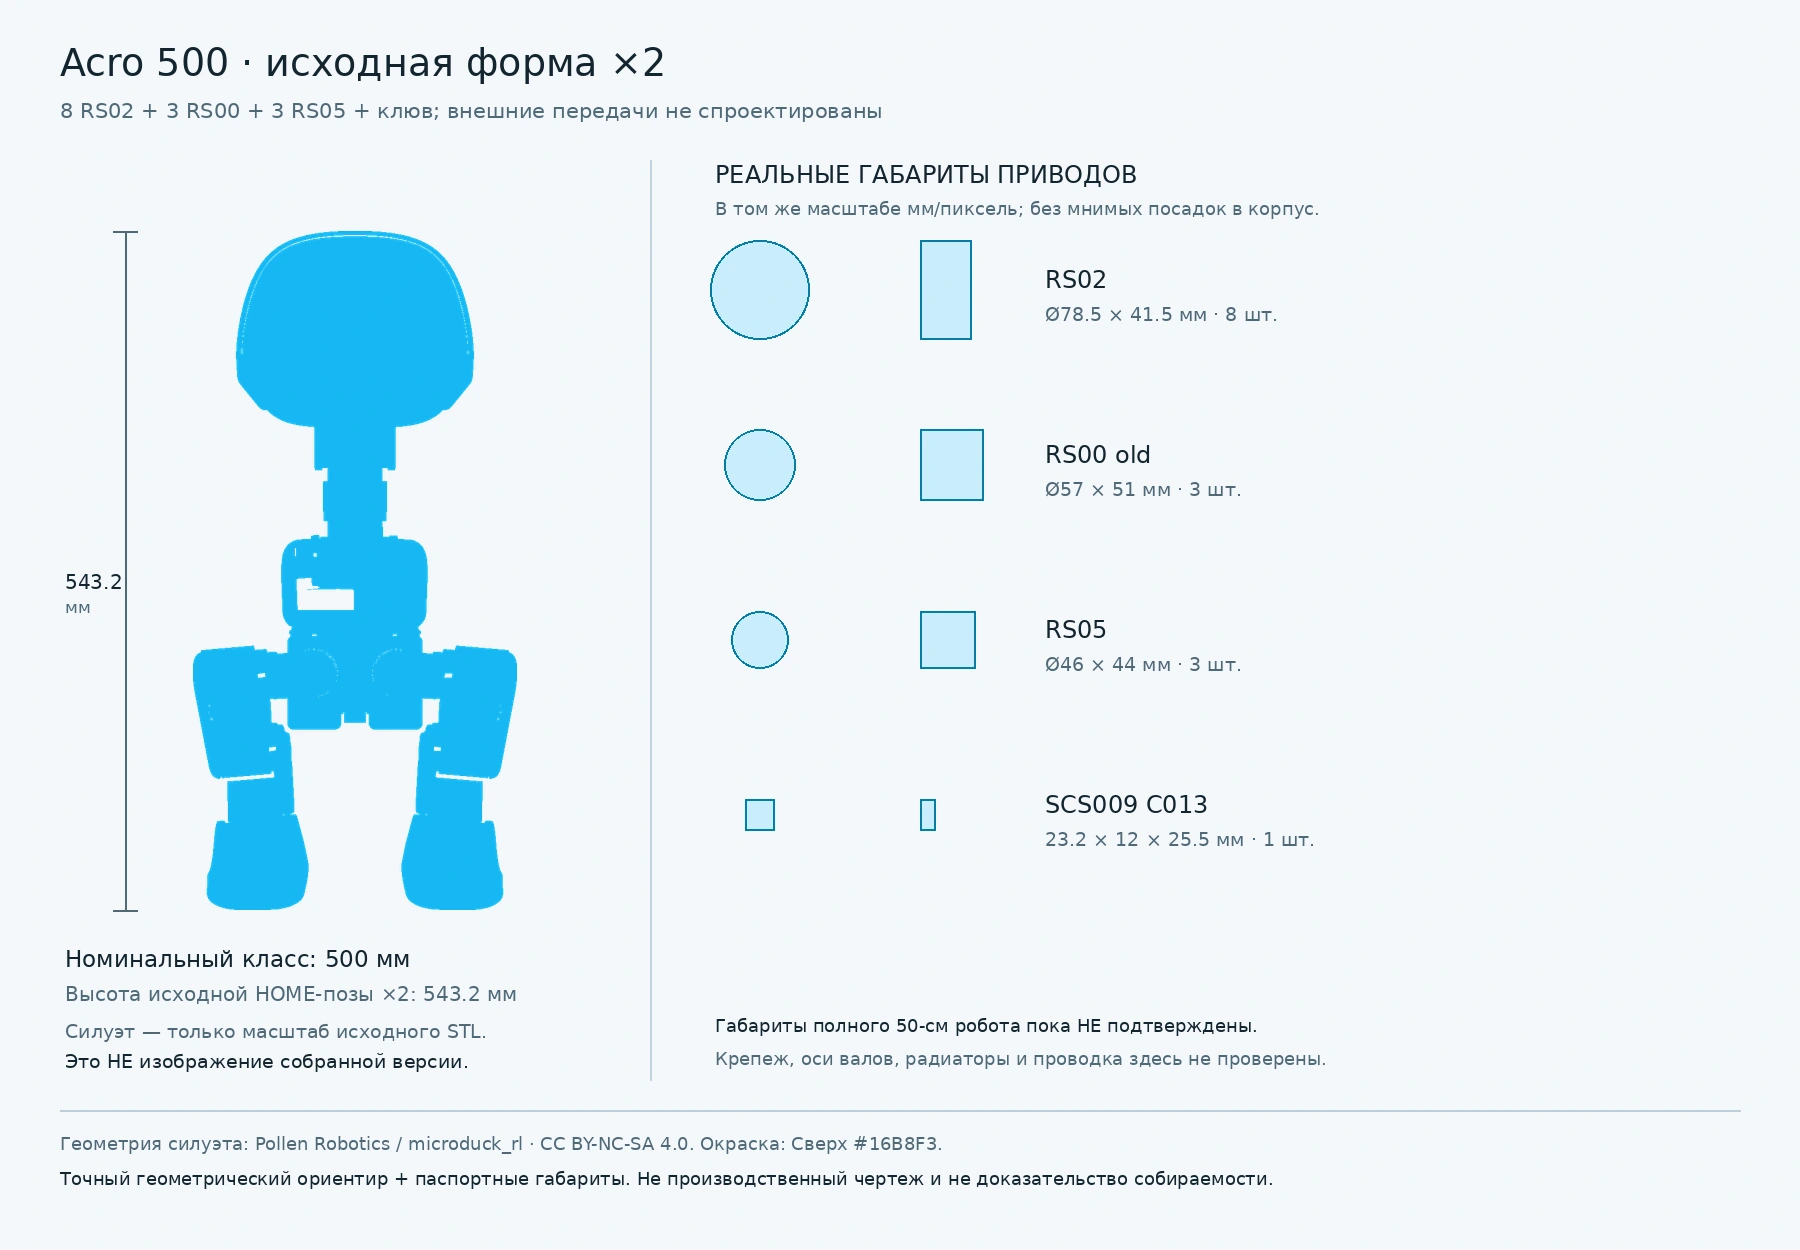
50 см Acro: реальные приводы не помещаются «по картинке»
Реальные наружные габариты: RS02Ø78,5×41,5мм; RS00oldØ57×51мм; RS05Ø46×44мм. Кроме них нужны10внешних передач, выходные опоры/датчики, блокировки головы, теплоотвод и проводка. Эти узлы не разработаны в изготовительном CAD.
Выше показаны новая параметрическая компоновка и созданная по ней студийная иллюстрация с четырьмя итерациями исправлений. Проверка 105 пар моторных AABB не обнаружила статических пересечений; она не проверяет стены головы, кронштейны, передачи и динамику. Ниже сохранен исходный размерный ориентир с отдельными габаритами компонентов. Это не подтвержденная 50-см сборка и не доказательство, что при7,7кг сохраняются все зазоры и функции. Сохранение формы — требование следующей компоновки, не уже выполненный результат. Каталожный BOM · экспортный сценарий BOM.
Что проверено, а что нет
- Исходная модель компилируется MuJoCo;15корпусов XL330,14осей,70визуальных экземпляров,38STL сверены.
- Все исходные суставы оставлены в диапазонах HOME; геометрические transforms/mesh hash фиксируются в provenance JSON.
- Материалы изменены, форма нет; фронт/бок — ортография, не перспективное изменение пропорций.
- Масштабные силуэты мини/50 — только геометрические ориентиры. Габариты приводов точны в пределах приведенной ревизии, крепежные выступы, оси валов, кабели, допуски и радиаторы не спроектированы.
- Созданы параметрические компоновки новых версий и проверены количества/моторные envelopes в нейтрали. Не выполнены: изготовительный CAD, свободный ход во всех позах, допуски/крепеж/ресурс, 3D-контактные навыки Acro. Назначать этим версиям статус «инженерно проверенная сборка» пока нельзя.
Авторство и права
Исходная геометрия: Pollen Robotics, CC BY-NC-SA4.0; XML/config — Apache2.0. Изменения «Сверх»: окраска и исследовательские размерные листы, исходная геометрия не переделана. Указанное NC-ограничение сохранено; публикация не предоставляет коммерческих прав и не доказывает их достаточность для любого использования компанией. Это атрибутированное исследование, не предложение изготовить копию.